独创丨EIR发布EIVaP策略,解决人形机器人上下楼梯难题,让“爱湫”连续登阶更流畅
上下楼梯对人形机器人在实际场景中的应用至关重要,是机器人拓展活动范围、真正融入人类生活环境的基本能力。然而,让人形机器人流畅、稳定地连续登阶并不容易,这已成为当前行业面临的重要挑战。现有规划式登阶方案通常是先看好台阶、定好落脚点,再据此生成全身动作,抬腿、前摆和调整姿态各管各的,配合不默契,走起来不够流畅。而且机器人连续上楼梯时,要根据每级台阶的高度和踏面范围抬脚落脚,身体抬起来、重心挪到支撑腿上之后还得稳住姿态,前一步落脚偏了或者机身晃一下,都会影响下一步。现有技术在应对地形变化、脚部打滑、身体前倾过度和关节活动受限等方面仍有局限,机器人容易出现身体往后仰、脚尖磕到台阶边缘、脚下打滑等情况,很难像人一样自然连贯地一级级走上去。
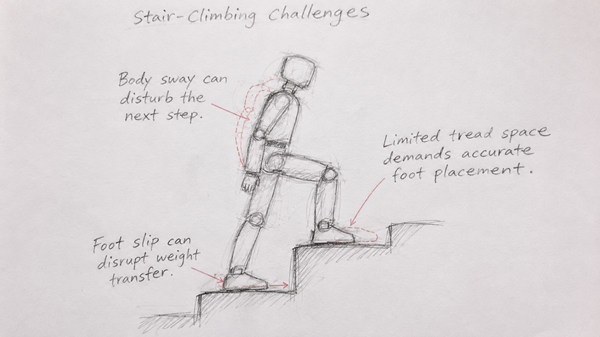
近日,EIR四川具身人形机器人科技有限公司研发团队重磅发布融合深度视觉与本体状态的EIVaP运动控制策略:深度视觉相机提供前方地形的空间信息,关节角度、关节速度和机身姿态则反映机器人自身的运动状态,该策略把台阶地形与机器人身体状态的变化一并用于生成关节指令,使抬腿、前摆和姿态调整相互配合,让机器人在脚触到台阶前就能参考地形调整步伐,登上一级后更新的地形与本体状态又用于生成下一步动作。
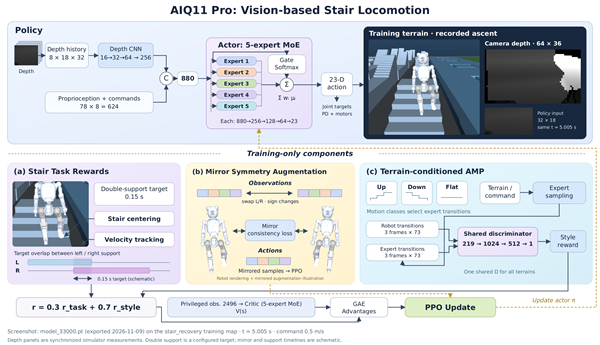
该技术突破了常见规划式登阶方案"先定落脚点、再生成全身动作"的串行思路,将地形感知与本体状态融合进关节指令生成,提升了登阶流畅度;通过强化学习和参考动作训练形成策略,在物理真实场景中反复尝试行走与登阶,综合考虑前进表现、身体姿态、脚部打滑和动作平顺性,并将参考动作转换为符合本机结构的数据、引入对抗式运动先验,使机器人练习登阶时也能参考协调步态。
EIR将EIVaP运动控制策略应用于标志性人形机器人"爱湫"后,显著提升了其连续登阶的流畅性与稳定性:抬腿、前摆与姿态调整相互配合,减少了反复并步与无效调整,让双腿交替摆动和向上跨步的衔接更加自然连贯;同时,针对爱湫的三轴腰部结构和踝关节运动范围加入约束条件,使其在抬升身体、把重心移向支撑腿时保持机身稳定,配合仿真训练中不同台阶高度、踏面尺寸和接近位置以及地面摩擦、机体参数、感知与执行延迟等变化的引入,增强了策略对不同环境与机体状态的适应能力。
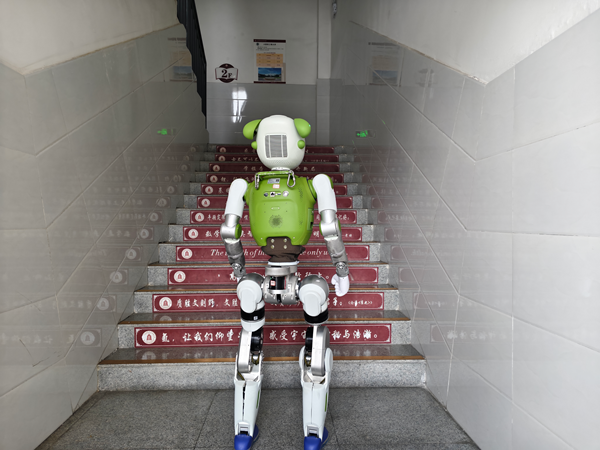
这一突破拓宽了人形机器人的活动范围,使机器人能够真正适应人类生活环境中普遍存在的楼梯等复杂地形,为其在文商旅导览、康养陪伴和家庭服务等场景的应用与落地提供了更远的延伸空间,对人形机器人从实验室演示走向规模化实际应用具有重要的产业推动意义。
热门文章
锚定健康中国新征程!第一届医药信息传播论坛将于广州启幕
Omdia:iPhone用户在微短剧上的消费比安卓安卓用户高出40%
光影致敬实业奋斗者——《有你真好1》观影暨《再创新辉煌》有奖征文活动启事
维权落地资产安全稳固 药易购经营底盘稳健蓄力数智化长期增长
派逊亮相2026年江苏省中小学生实验能力大赛总决赛,助力“实践育人”
从生产计划到仓储管理,勤哲Excel服务器提升制造业管理效率